기준 주행 환경
CARLA ground-truth localization과 객체 정보를 사용해 Planning·Control 평가 범위를 고정했다. 센서 기반 자율주행 완성으로 해석하지 않도록 입력 조건을 분리했다.
CARLA와 Autoware를 연결해 도로 주행·신호 대응·주차를 연속 실행하는 평가 환경.
CARLA 0.9.16 Town05 환경에서 Autoware의 Stock 제어기를 기준으로 도로 주행과 전진 주차를 연결했다. 차량 상태·궤적·명령을 기록하고, NPC와 신호를 포함한 전체 미션을 반복할 수 있는 환경을 구축했다.
주행과 주차를 서로 다른 조건에서 평가하면 제어기 변경의 효과를 비교하기 어렵다. 먼저 동일 차량·경로·운용 조건에서 재현 가능한 기준 실행과 로깅을 확보했다.
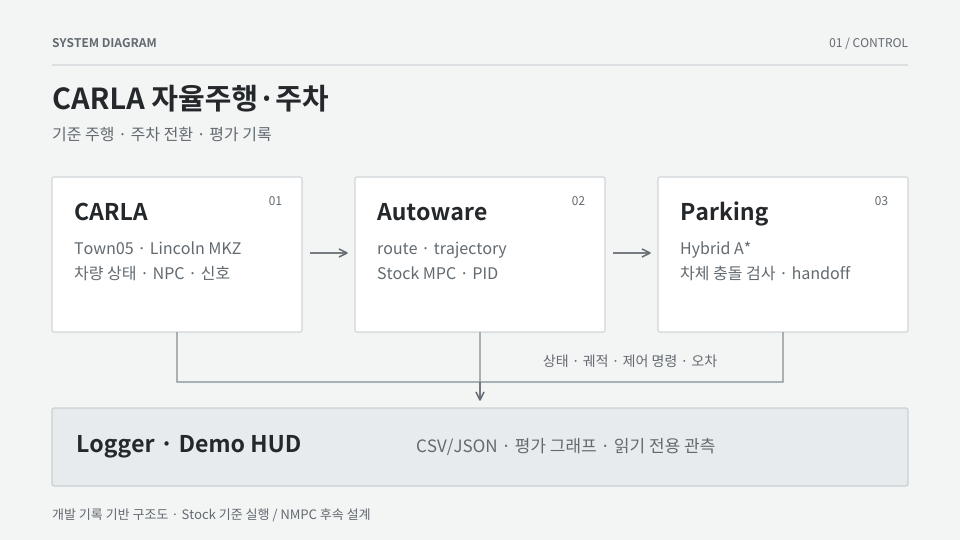
CARLA Town05 · Lincoln MKZ · ground-truth 상태와 NPC 입력
Autoware route·trajectory · Stock lateral MPC·longitudinal PID
Hybrid A* 경로 · swept-body 충돌 검사 · 도로–주차 handoff
CSV/JSON Logger · 평가 그래프 · 읽기 전용 Demo HUD
CARLA ground-truth localization과 객체 정보를 사용해 Planning·Control 평가 범위를 고정했다. 센서 기반 자율주행 완성으로 해석하지 않도록 입력 조건을 분리했다.
Hybrid A* primitive와 analytic connector에 OBB/SAT 기반 swept-body 검사를 추가하고 경로와 실제 주행 궤적의 clearance를 확인했다.
차량 제어 publisher와 world tick을 추가하지 않고 상태를 표시한다. 종료 시 HUD 전용 센서를 정리하도록 구성했다.
vehicle_cmd_gate 입력 remap을 바로잡고, Lincoln의 throttle sweep·coastdown 측정으로 가속도 map을 보정했다.
30 m 기준 주행에서 실제 최고속도 약 4.33 m/s, 기준 최고속도 약 4.17 m/s와 목표 도달을 기록했다.
중간 swept footprint를 포함하는 연속적인 차체 충돌 검사를 추가했다.
handoff replay와 LIVE 전진 주차에서 양옆 차량에 대한 clearance와 충돌 0회를 기록했다.
HUD ON 전체 미션 1회 기록
동일 HUD ON 기록
동일 전진 주차 미션
시연 UI 측정 기록
현재 공개된 외부 자료 링크가 없습니다. 이 페이지에 구현과 평가 기록을 정리했습니다.
2026.10.02 실주행 기록, 2026.10.10 평가 문서, 2026.10.11 설계 업데이트 기준. 비공개 소스와 내부 문서 링크는 공개하지 않는다.