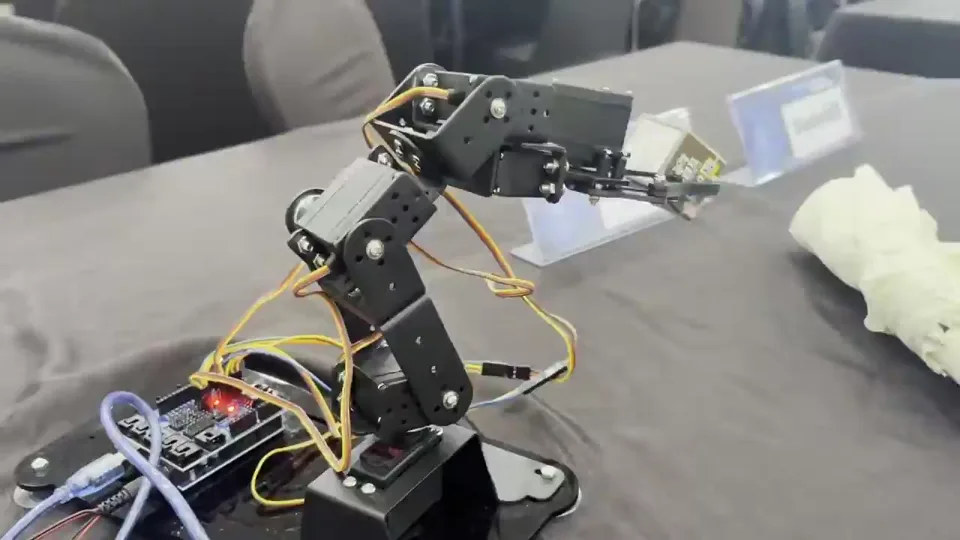
 실제 시연 이미지
PROJECT ARCHIVE
프로젝트
구현 내용, 문제 해결과 검증 범위를 정리한 개발 기록.
01 / SELECTED PROJECTS
대표 프로젝트
4 / 4 PROJECTS
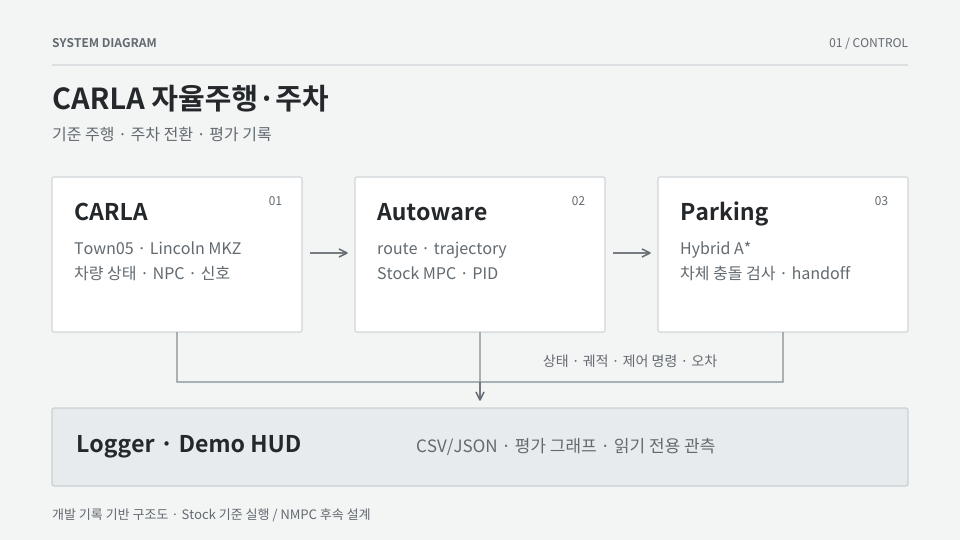
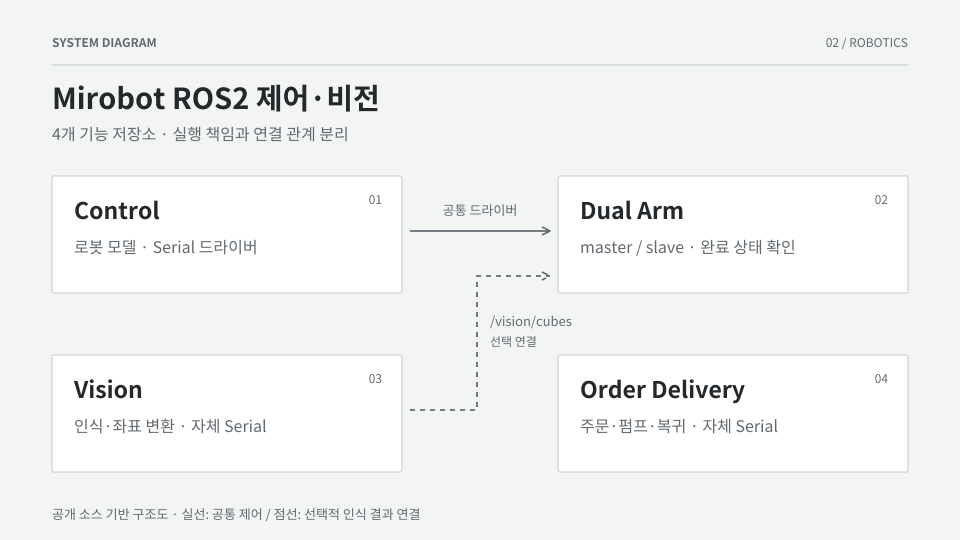
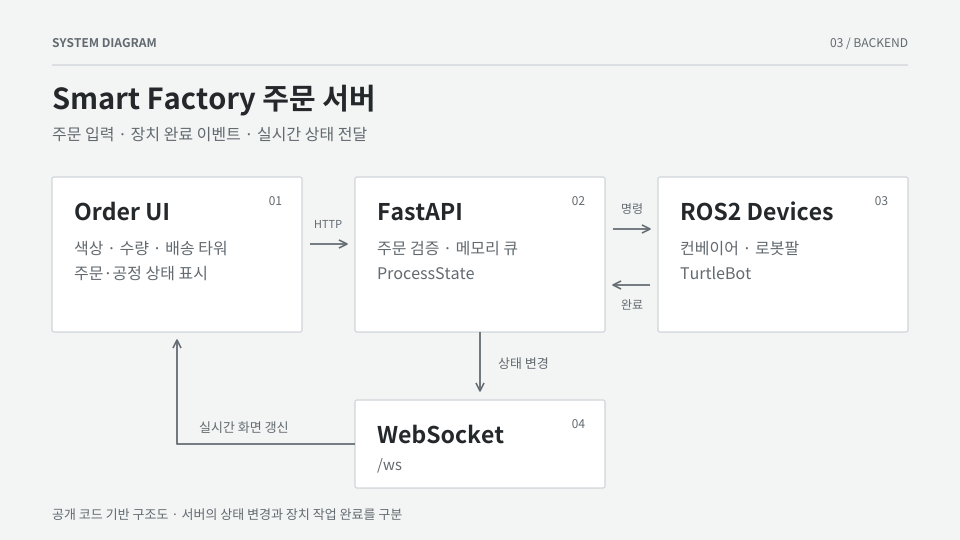
02 / MORE WORK
개발 아카이브
AI Rescue Box
사고 전 도면과 재난 후 공간지도를 비교하는 공간정보 모듈. 기존 포트폴리오에 RTAB-Map·nvblox 기반 SLAM과 도면 투영 시연을 정리했다.
담당: 시스템 구성과 코드 개발. 정합 정확도·재난 환경 성능은 미확인. 소스는 비공개.
프로젝트 보기TurtleBot3 UWB 위치 제어
UWB 위치와 odometry 방향을 이용한 stop-and-go 목표 위치 제어. 입력 freshness, 명시적 enable과 속도 출력 분리를 적용했다.
장애물 회피와 정량 위치 정확도는 검증 범위에 포함되지 않음.
GitHubUWB 양방향 통신 실험
ESP32·DWM1000에서 텍스트와 이미지 패킷을 전송하는 통신 실험. ACK·재시도·중복 억제·이미지 재조립을 구현했다.
PlatformIO CI 빌드 성공. 실제 통신·거리·처리량 시험은 미실행.
GitHub로봇 상태 업로더
리더·팔로워 로봇의 배터리·속도·위치와 카메라 프레임을 HTTP로 전달하는 연결 모듈.
ROS2 상태 수집·JPEG 전송 코드 확인. 처리 성능 측정치는 제시하지 않음.
GitHub